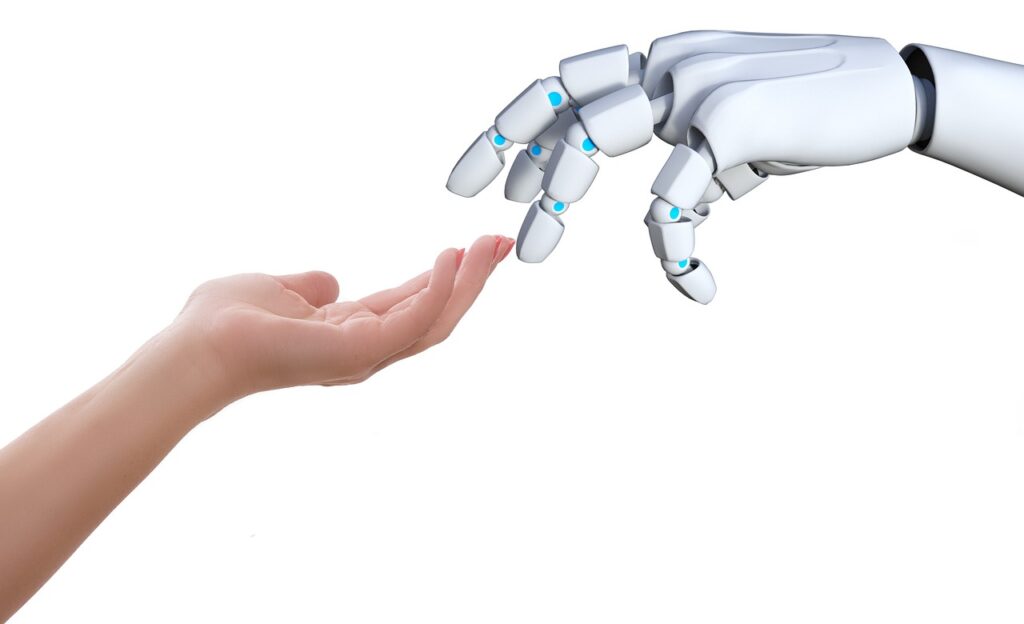

Roboter erkennen menschliche Berührungen – ohne künstliche Haut
Roboter erkennen menschliche Berührungen – ohne künstliche Haut Neue Methoden zur Berührungserkennung bei Robotern Technische Grundlagen ohne künstliche Haut Die Fähigkeit von Robotern, menschliche Berührungen präzise wahrzunehmen, ist in den letzten Jahren zu einem entscheidenden Faktor für den erfolgreichen Einsatz kollaborativer Roboter in Industrie, Pflege und Service geworden. Klassischerweise wurden »künstliche Haut«-Systeme verwendet, die mit besonderen flexiblen Sensorfolien ausgestattet sind, um Berührung, Druck und Vibration zu registrieren. Diese Systeme haben allerdings den Nachteil, dass sie empfindlich sind, wartungsintensiv sowie teuer im Einsatz und Austausch. Innovative Ansätze setzen heute auf die direkte Integration von Sensorik in die mechanische Struktur von Robotern, sodass eine künstliche Haut überflüssig wird. So zeigen aktuelle Forschungsprojekte an der Technischen Universität München, wie ultraschallbasierte Sensoren mit einer Genauigkeit von bis zu 95 % zwischen menschlicher Berührung und


